

Gra dronów – część 2: Jak architektury BMS, zasilania i łączności decydują o sukcesie lub porażce drona
Współczesne bezzałogowe statki powietrzne (UAV) charakteryzują się ściśle powiązanymi podsystemami sterowanymi w pętli sprzężenia zwrotnego. Decydują one o stabilności, bezpieczeństwie, autonomii i skalowalności. W artykule skupiono się na dwóch kluczowych podsystemach. Są to: inteligentna architektura zasilania i zarządzania akumulatorami oraz łącze komunikacyjne o znaczeniu krytycznym dla misji. Niedociągnięcia w tych obszarach mogą pogorszyć stabilność lotu, zasięg lub bezpieczeństwo operacyjne.
Wprowadzenie
Przemiana bezzałogowych statków powietrznych z zabawek dla hobbystów w platformy o znaczeniu krytycznym dla misji nie wynikała z przełomów w napędzie ani udoskonaleń aerodynamicznych. Przyczyniły się do tego postępy w trzech podstawowych podsystemach: wykrywania i nawigacji (omówionych w części 1), komunikacji i telemetrii oraz zarządzania zasilaniem. Spośród nich zarządzanie zasilaniem pozostaje elementem najczęściej niedocenianym, a jednocześnie decydującym o sprawności operacyjnej.
Profesjonalne bezzałogowe statki powietrzne działające poza zasięgiem wzroku (BVLOS), przeprowadzające inspekcje przemysłowe lub wykonujące zadania rozpoznawcze, nie mogą tolerować podejścia „lataj, aż spadniesz”. Taka cecha jest charakterystyczna dla dronów konsumenckich. UAV wymagają wymiernych rezerw energii, predykcyjnego monitorowania stanu technicznego oraz deterministycznego dostarczania mocy przy dynamicznych obciążeniach. Akumulator nie jest już biernym rezerwuarem energii — jest to aktywny, monitorowany i kontrolowany podsystem. Wpływa on bezpośrednio na czas lotu, prawdopodobieństwo powodzenia misji oraz bezpieczeństwo.
W artykule przeanalizowano łącza komunikacyjne w ramach podsystemu telemetrycznego, zasilanie oraz zarządzanie akumulatorami jako dyscyplinę inżynierii systemowej w architekturach profesjonalnych bezzałogowych statków powietrznych. System zarządzania akumulatorami pełni rolę kontrolera o krytycznym znaczeniu dla lotu. Jakość zasilania ma wpływ na stabilność napędu oraz kompromisy dotyczące rozmiarów, masy, mocy i kosztów (SWaP-C). Parametry te determinują skalowalność projektów. Opierają się na sprawdzonych rozwiązaniach, takich jak układ monitorowania pakietu akumulatorów ADBMS6815, definiowane programowo transceivery AD9361 oraz inercyjne jednostki pomiarowe ADIS16501 (omówione w części 1). Przedstawiono także zintegrowaną strukturę architektoniczną, w której systemy nawigacyjne, komunikacyjne i zasilające działają jako ujednolicona, niezawodna platforma. Inteligentne zarządzanie zasilaniem umożliwia przejście od zdalnie sterowanych statków powietrznych do systemów autonomicznych zdolnych do niezawodnej, powtarzalnej i bezpiecznej pracy w wymagających środowiskach.
Zarządzanie zasilaniem i akumulatorami: energia jako kontrolowany zasób
System zarządzania akumulatorami (BMS) jako kontroler o znaczeniu krytycznym dla lotu
Dla profesjonalnych bezzałogowych statków powietrznych system zarządzania akumulatorami jest podsystemem o znaczeniu krytycznym dla lotu. Nie pełnią więc tylko funkcji zapewniającej wygodę. Akumulatory litowe są aktywnymi układami elektrochemicznymi wymagającymi ciągłego nadzoru w celu zapewnienia bezpiecznej pracy. BMS monitoruje napięcia, prądy i temperatury ogniw, balansuje ogniwa oraz zapewnia ochronę przed przepięciem, przetężeniem i niekontrolowanym wzrostem temperatury. Oprócz zabezpieczeń, BMS zapewnia dokładne szacowania stanu naładowania (SOC – state-of-charge) i kondycji akumulatora (SOH – state-of-health). Wskaźniki te mają kluczowe znaczenie dla prognozowania czasu lotu, logiki powrotu do punktu startu oraz autonomicznego podejmowania decyzji. Bezzałogowy statek powietrzny, który nie jest w stanie dokładnie ocenić swojego zapasu energii, nie może bezpiecznie działać poza zasięgiem wzroku.
Jakość zasilania a stabilność ciągu
Jakość zasilania ma bezpośredni wpływ na stabilność lotu. Duże pobory prądu podczas startu, wznoszenia lub agresywnych manewrów powodują spadek napięcia proporcjonalny do rezystancji wewnętrznej akumulatora. Nadmierny spadek napięcia zmniejsza dostępną moc silnika, destabilizuje elektroniczne regulatory prędkości (ESC – electronic speed controllers) i może wywołać zerowania systemu lub oscylacje.
Inteligentny system zarządzania akumulatorem łagodzi te skutki poprzez monitorowanie dynamicznego przebiegu rozładowania, ograniczając prądy szczytowe oraz informuje kontroler lotu o dostępnych rezerwach mocy. Nie mniej ważne jest zarządzanie temperaturą: duże prądy rozładowania generują ciepło. Zwiększają tym samym rezystancję i przyspieszają starzenie się akumulatora. Rozproszone czujniki temperatury oraz dynamiczne obniżanie parametrów znamionowych pozwalają systemowi pozostać w bezpiecznych granicach, zapobiegając nagłym awariom.
Kompromisy SWaP-C i skalowalność
Projektowanie zasilania bezzałogowych statków powietrznych podlega ograniczeniom wynikającym z parametrów SWaP-C. Zwiększenie energii akumulatora powoduje wzrost masy, co z kolei podnosi zapotrzebowanie na ciąg i zmniejsza sprawność. Dlatego inteligentne zarządzanie energią jest równie istotne jak sama pojemność akumulatora. Akumulatory o wyższym napięciu zmniejszają straty prądowe i rezystancyjne, ale wymagają bardziej zaawansowanego monitorowania i balansowania.
Rozróżnienie to oddziela platformy konsumenckie od przemysłowych. W dronach hobbystycznych często są stosowane akumulatory o małej liczbie ogniw z minimalnym monitorowaniem. W przemysłowych bezzałogowych statkach powietrznych stosowane są natomiast inteligentne akumulatory o 12 lub więcej ogniwach szeregowych. Są one wyposażone w monitorowanie o wysokiej rozdzielczości, komunikację cyfrową, a niekiedy także redundancję. Zintegrowane układy BMS i układy scalone do zarządzania zasilaniem zmniejszają liczbę komponentów, masę i straty, wydłużając czas lotu i poprawiając niezawodność floty.
Na poziomie misji dokładne dane dotyczące energii umożliwiają wdrożenie konserwacji predykcyjnej oraz skalowalność działań operacyjnych. Akumulatory są elementami podlegającymi znacznemu zużyciu. Śledzenie stanu sprawności (SOH) i zdarzeń obciążeniowych zmniejsza przestoje i zapobiega awariom podczas lotu. W ten sposób układ BMS pełni funkcję zarówno regulatora mocy, jak i czujnika do zarządzania flotą.
ADBMS6815: Układ monitorowania pakietu akumulatorów złożonego z 12 ogniw
Współczesne rozwiązania BMS dla akumulatorów LiPo zazwyczaj obejmują takie funkcje, jak pomiar napięcia i prądu, pomiar temperatury, komunikację, szacowanie SOC (stan naładowania i SOH (stan zużycia), wykrywanie usterek, zabezpieczenia, balansowanie ogniw oraz układy sterowania.
Dla 12-ogniwowych pakietów akumulatorów Li-ion/LiPo stosowanych w bezzałogowych statkach powietrznych solidnym rozwiązaniem zapewniającym dużą precyzję jest układ ADBMS6815. Znajduje on szerokie stosowanie w zestawach akumulatorów 12S (składających się z 12 ogniw). Jest to monitor akumulatorów klasy motoryzacyjnej obsługujący do 12 ogniw połączonych szeregowo w zakresie napięciowym od 0 V do 5 V na ogniwo. Zapewnia dokładność w całym okresie eksploatacji poniżej 1,5 mV. Ma szybki przetwornik analogowo-cyfrowy (ADC) zdolny do pomiaru wszystkich ogniw w czasie około 304 μs. Tak wysoka precyzja jest idealna dla zastosowań w bezzałogowych statkach powietrznych, wymagających ścisłego monitorowania poszczególnych ogniw podczas lotów z dużym prądem. Obsługuje również architektury kaskadowe dla wyższych napięć i wykorzystuje komunikację SPI. Rozwiązanie to umożliwia prowadzenie długich przewodów przy zachowaniu niskiego poziomu zakłóceń. Jest to znacząca zaleta w konstrukcjach dronów wyposażonych w regulatory prędkości i rozproszony układ napędowy, które generują zakłócenia.
Układ ADBMS6815 można połączyć z zewnętrznymi układami scalonymi do pomiaru prądu lub zliczania ładunku. Opcjonalne są też połączenia z rozwiązaniami do aktywnego balansowania, takimi jak LTC3300-1 Dzięki temu można sprostać specyficznym wymaganiom bezzałogowych statków powietrznych. Należą do nich: izolacja, redundancja oraz dokładne śledzenie stanu naładowania (SOC) i kondycji akumulatora (SOH), Na rysunku 1 przedstawiono architekturę inteligentnego zestawu akumulatorów LiPo do bezzałogowych statków powietrznych. Łączy ona monitorowanie ogniw, aktywne balansowanie, pomiar temperatury, bezpieczne uwierzytelnianie oraz sterowanie systemem z zastosowaniem układów ADBMS6815, LTC3300-1, ADT7420, MAX32660 oraz MAXQ1065/DS2478. Ogólną zasadą jest wybór układu ADBMS6817 dla akumulatorów 6S–8S lub modułowych, a układu ADBMS6815 dla akumulatorów 10S–12S. Obie rodziny oferują wersje zgodne z ASIL, pracę w trybie czuwania o niskim poborze mocy oraz elastyczne złącza GPIO do pomiaru temperatury. Zapewniają przy tym skalowalność i bezpieczeństwo bez konieczności całkowitej przebudowy systemu BMS.
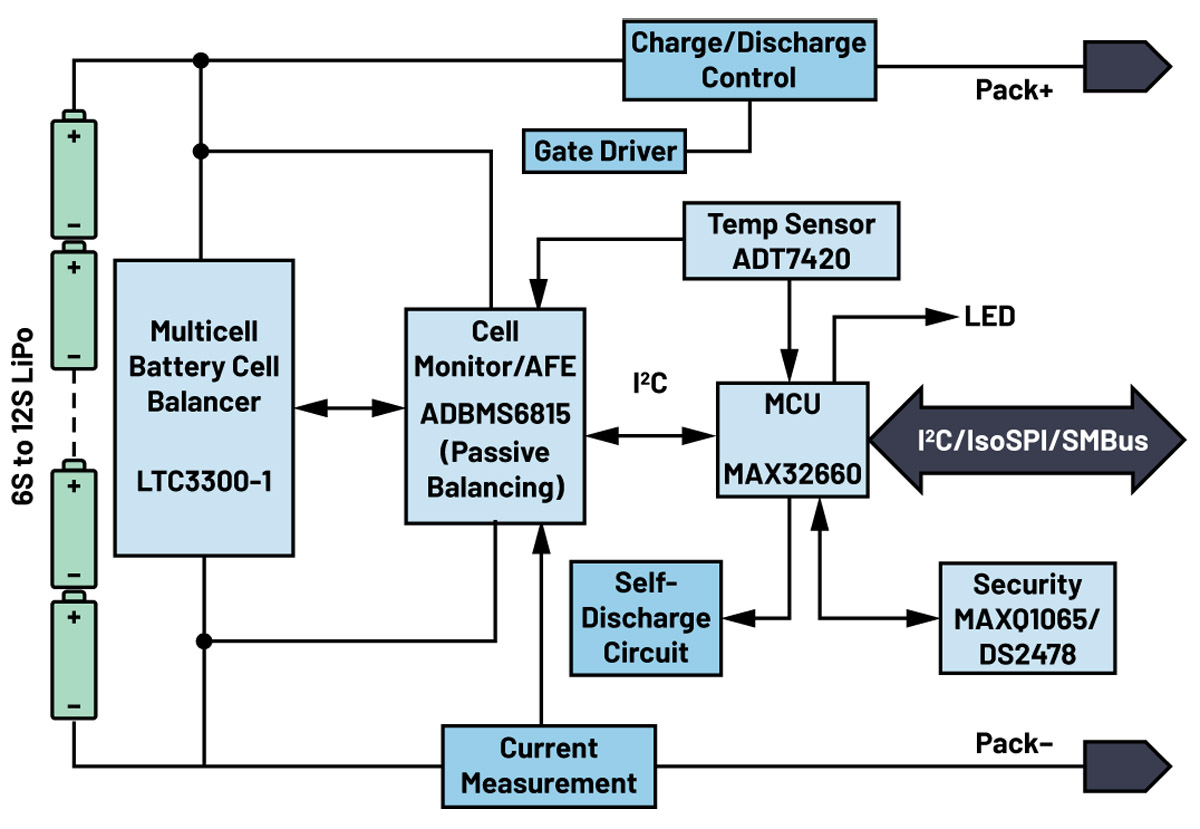
Rysunek 1. Architektura inteligentnego pakietu akumulatorów LiPo do bezzałogowych statków powietrznych, łącząca monitorowanie ogniw, aktywne równoważenie, pomiar temperatury, bezpieczne uwierzytelnianie oraz sterowanie systemem
Komunikacja i telemetria: kluczowy element bezzałogowego statku powietrznego
Łącze komunikacji radiowej i telemetryczne ma kluczowe znaczenie dla misji każdego UAV — pełni rolę układu nerwowego statku powietrznego. Za pośrednictwem tego łącza operatorzy przekazują polecenia dowodzenia i kontroli (C2), odbierają dane telemetryczne, aktualizują misje, uruchamiają mechanizmy zabezpieczające oraz monitorują stan systemu. Pogorszenie jakości połączenia powoduje opóźnienia, utratę pakietów i niestabilne sterowanie. Całkowita awaria skutkuje utratą kontroli nad statkiem powietrznym i zakończeniem misji.
W przypadku bezzałogowych statków powietrznych typu BVLOS (poza zasięgiem wzroku operatora) oraz przemysłowych, gdzie bezpieczeństwo, zgodność z przepisami i zdalna identyfikacja są obowiązkowe, deterministyczne i odporne łącze radiowe jest równie istotne jak napęd czy nawigacja. Jeśli łącze ulegnie awarii, statek powietrzny może pozostać w powietrzu, ale misja jest w praktyce zakończona.
Aby sprostać tym wymaganiom, projektanci bezzałogowych statków powietrznych często stosują programowo definiowane transceivery radiowe (RF). Układy AD9361 i AD9364 to wysoce zintegrowane transceivery (nadajniki-odbiorniki) 2×2 MIMO pracujące w zakresie częstotliwości od 70 MHz do 6 GHz. Obsługują popularne pasma bezzałogowych statków powietrznych w zakresie częstotliwości od 200 kHz do 56 MHz. Układ AD9361 zapewnia wysoką czułość i przepustowość dla szerokopasmowych danych i obrazu wideo, natomiast układ AD9364 zapewnia podobne parametry radiowe przy niższym poborze mocy. Dzięki temu lepiej nadaje się do małych platform o ograniczonych zasobach energetycznych.
Sieciowe UAV: architektury „Cellular-on-a-Drone” (łączność komórkowa na pokładzie drona)
Łączność komórkowa — w szczególności 5G New Radio (NR) — zmieniła oblicze komunikacji bezzałogowych statków powietrznych, umożliwiając operacje BVLOS na rozległych obszarach z wykorzystaniem istniejącej infrastruktury. Niskie opóźnienia, wysoka przepustowość, zarządzana jakość usług (QoS), dzielenie sieci na segmenty (network slicing) w celu zapewnienia chronionych łączy C2 oraz płynna mobilność eliminują w wielu misjach potrzebę stosowania specjalnych stacji naziemnych.
Sieci komórkowe mogą również poprawić niezawodność nawigacji. Lokalizowanie położenia oparte na sieci uzupełnia nawigację inercyjną w środowiskach o ograniczonej dostępności GNSS. Przyszłe koncepcje 6G jeszcze bardziej integrują komunikację, pozycjonowanie i wykrywanie.
Na rysunku 2 przedstawiono architekturę przekaźnika komunikacyjnego typu UE (User Equipment) w sieci komórkowej, w której bezzałogowy statek powietrzny pełni rolę urządzenia klasy UE. Schemat ten ilustruje architekturę komunikacji komórkowej opartej na bezzałogowym statku powietrznym. Dron działa w niej jako urządzenie klasy UE zgodne ze standardem 3GPP połączone z naziemną infrastrukturą komórkową. Kontroler lotu oraz układ FPGA/SoC (System-On-a-Chip) zainstalowane na pokładzie UAV obsługują logikę misji, cyfrowe przetwarzanie sygnału wejściowego oraz interfejs do zewnętrznego modemu komórkowego UE wraz ze stosem protokołów komunikacyjnych. Układ ADRV9026 pełni funkcję szerokopasmowego toru radiowego RF. Specjalne wzmacniacze mocy (PA), wzmacniacze niskoszumowe (LNA), układy filtracji i izolacji RF zapewniają natomiast niezawodną pracę w paśmie poniżej 6 GHz. Synchronizacja czasowa oparta na sygnałach GNSS z oscylatorem podtrzymującym (holdover) gwarantuje stabilną pracę w warunkach osłabionego sygnału GNSS lub jego braku. Niezawodną łączność powietrzną urządzenia umożliwia system antenowy obsługujący technologię MIMO.
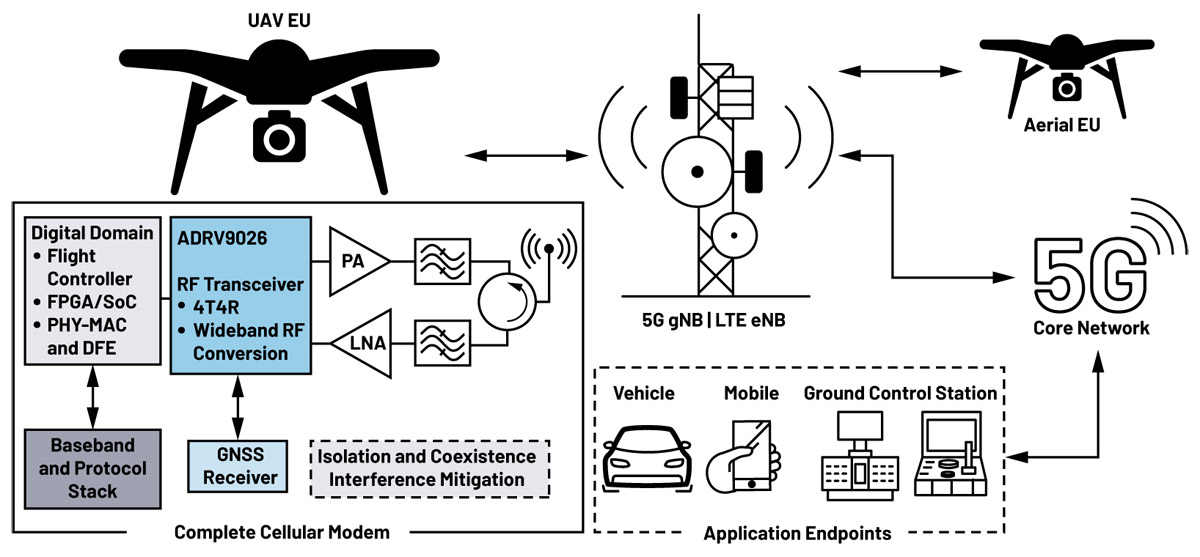
Rysunek 2. System przekaźnikowy komunikacji bezzałogowego statku powietrznego z UE: układ ADRV9026 zapewnia obsługę sygnałów radiowych
Główną ścieżką komunikacyjną jest łącze komórkowe 4G LTE/5G NR łączące bezzałogowy statek powietrzny z naziemną stacją bazową gNodeB (gNB). Stacja ta następnie łączy się z siecią rdzeniową 5G w celu zarządzania mobilnością, zapewnienia bezpieczeństwa oraz routingu w płaszczyźnie użytkownika. Opcjonalne łącza pomocnicze, np. satelitarne lub mikrofalowe, mogą służyć jako zapasowe łącza dowodzenia i kontroli (C2). Mogą być też używane jako łącza do transmisji danych użytkowych z dużą przepustowością. Punkty końcowe aplikacji po stronie odbiorczej (downstream) obejmują naziemną stację kontrolną do wydawania poleceń, sterowania i obsługi telemetrii, a także usługi chmurowe lub brzegowe odpowiedzialne za przetwarzanie i dystrybucję danych. Mówiąc ogólnie, architektura ta wyraźnie rozdziela funkcje urządzeń końcowych (UE), radiowej sieci dostępowej (RAN) i sieci rdzeniowej, zapewniając jednocześnie niezawodną, wielokanałową komunikację z bezzałogowymi statkami powietrznymi.
Praktyczne rozwiązania typu „cellular-on-a-drone” (sieć komórkowa w dronie) są obecnie najbardziej opłacalne w dwóch rolach:
- Przekaźnik komórkowy lub rozszerzenie zasięgu, gdzie bezzałogowy statek powietrzny (UAV) pełni rolę powietrznego przekaźnika zapewniającego tymczasową lub awaryjną łączność.
- Powietrzne urządzenie końcowe, gdzie bezzałogowy statek powietrzny działa jako abonent w naziemnej sieci 5G w celu zapewnienia łączności dowodzenia i kontroli (C2) oraz przesyłu danych użytkowych.
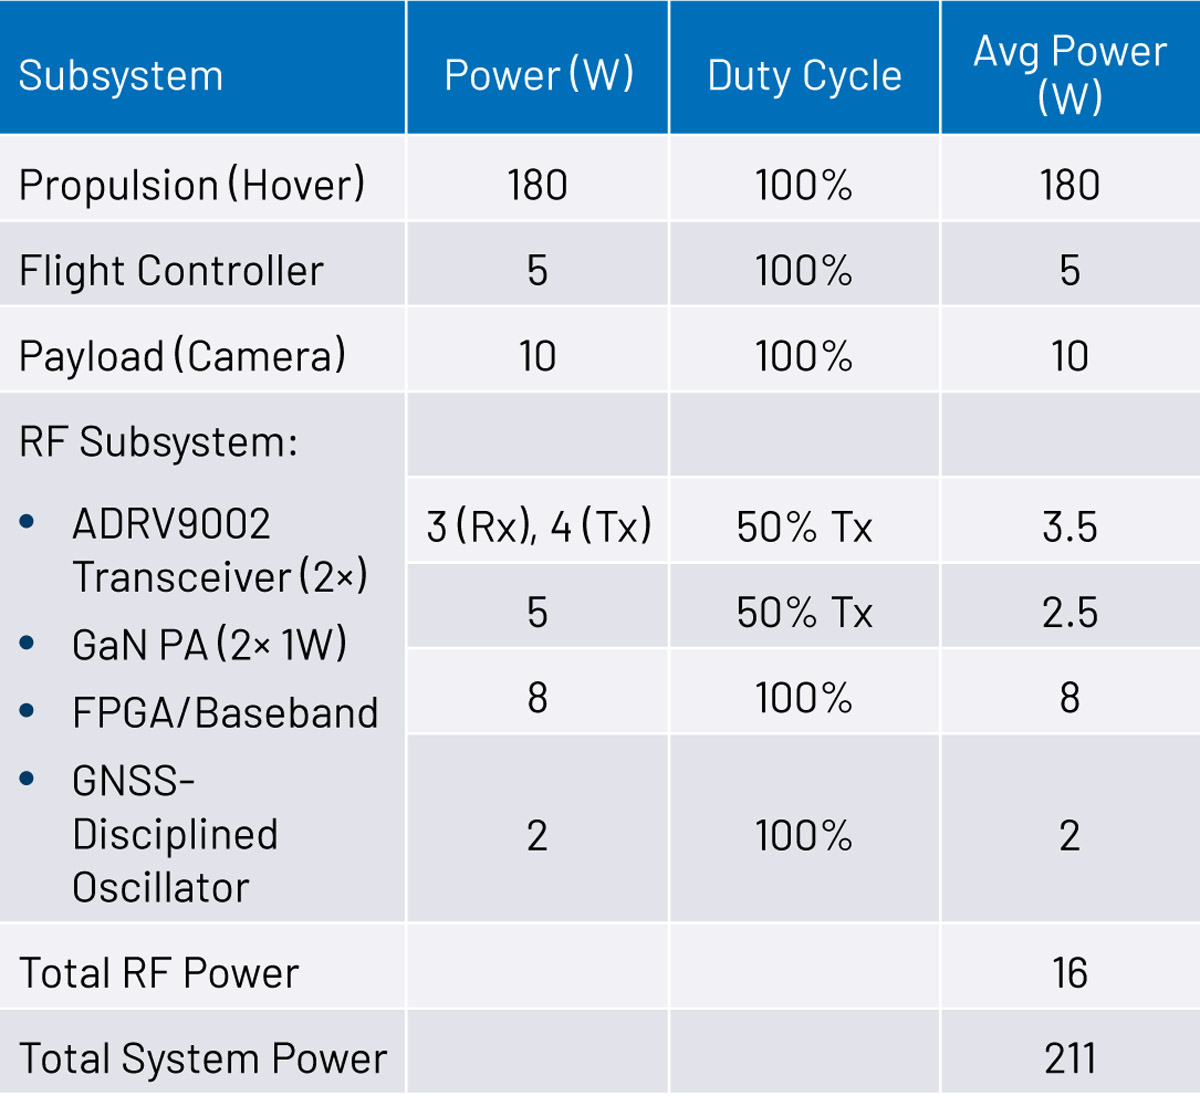
W obu scenariuszach sprzęt RF musi spełniać wymogi SWaP (masa, wymiary, pobór mocy) dla bezzałogowego statku powietrznego oraz wymagania dotyczące standardu NR w zakresie szerokości pasma i technologii MIMO. Doskonałym rozwiązaniem układowym pozwalającym uzyskać pełną wydajność w zakresie częstotliwości 1 (FR1) standardu NR (≥100 MHz, 2×2 MIMO) jest układ ADRV9026. Zapewnia on architekturę 4T4R ze ścieżkami obserwacyjnymi służącymi do linearyzacji. W przypadku mniejszych platform i kanałów o szerokości ≤40 MHz lepszym wyborem jest układ ADRV9002 o niższym poborze mocy. Przykład analizy budżetu mocy małej taktycznej platformy bezzałogowego statku powietrznego przedstawiono w tabeli 1. Dron ten ma maksymalną masę startową (MTOW) wynoszącą 5 kg oraz akumulator o pojemności 400 Wh (14,8 V, 27 Ah).
Tabela 1. Przykładowa analiza budżetu mocy małej taktycznej platformy bezzałogowej o maksymalnej masie startowej (MTOW) wynoszącej 5 kg
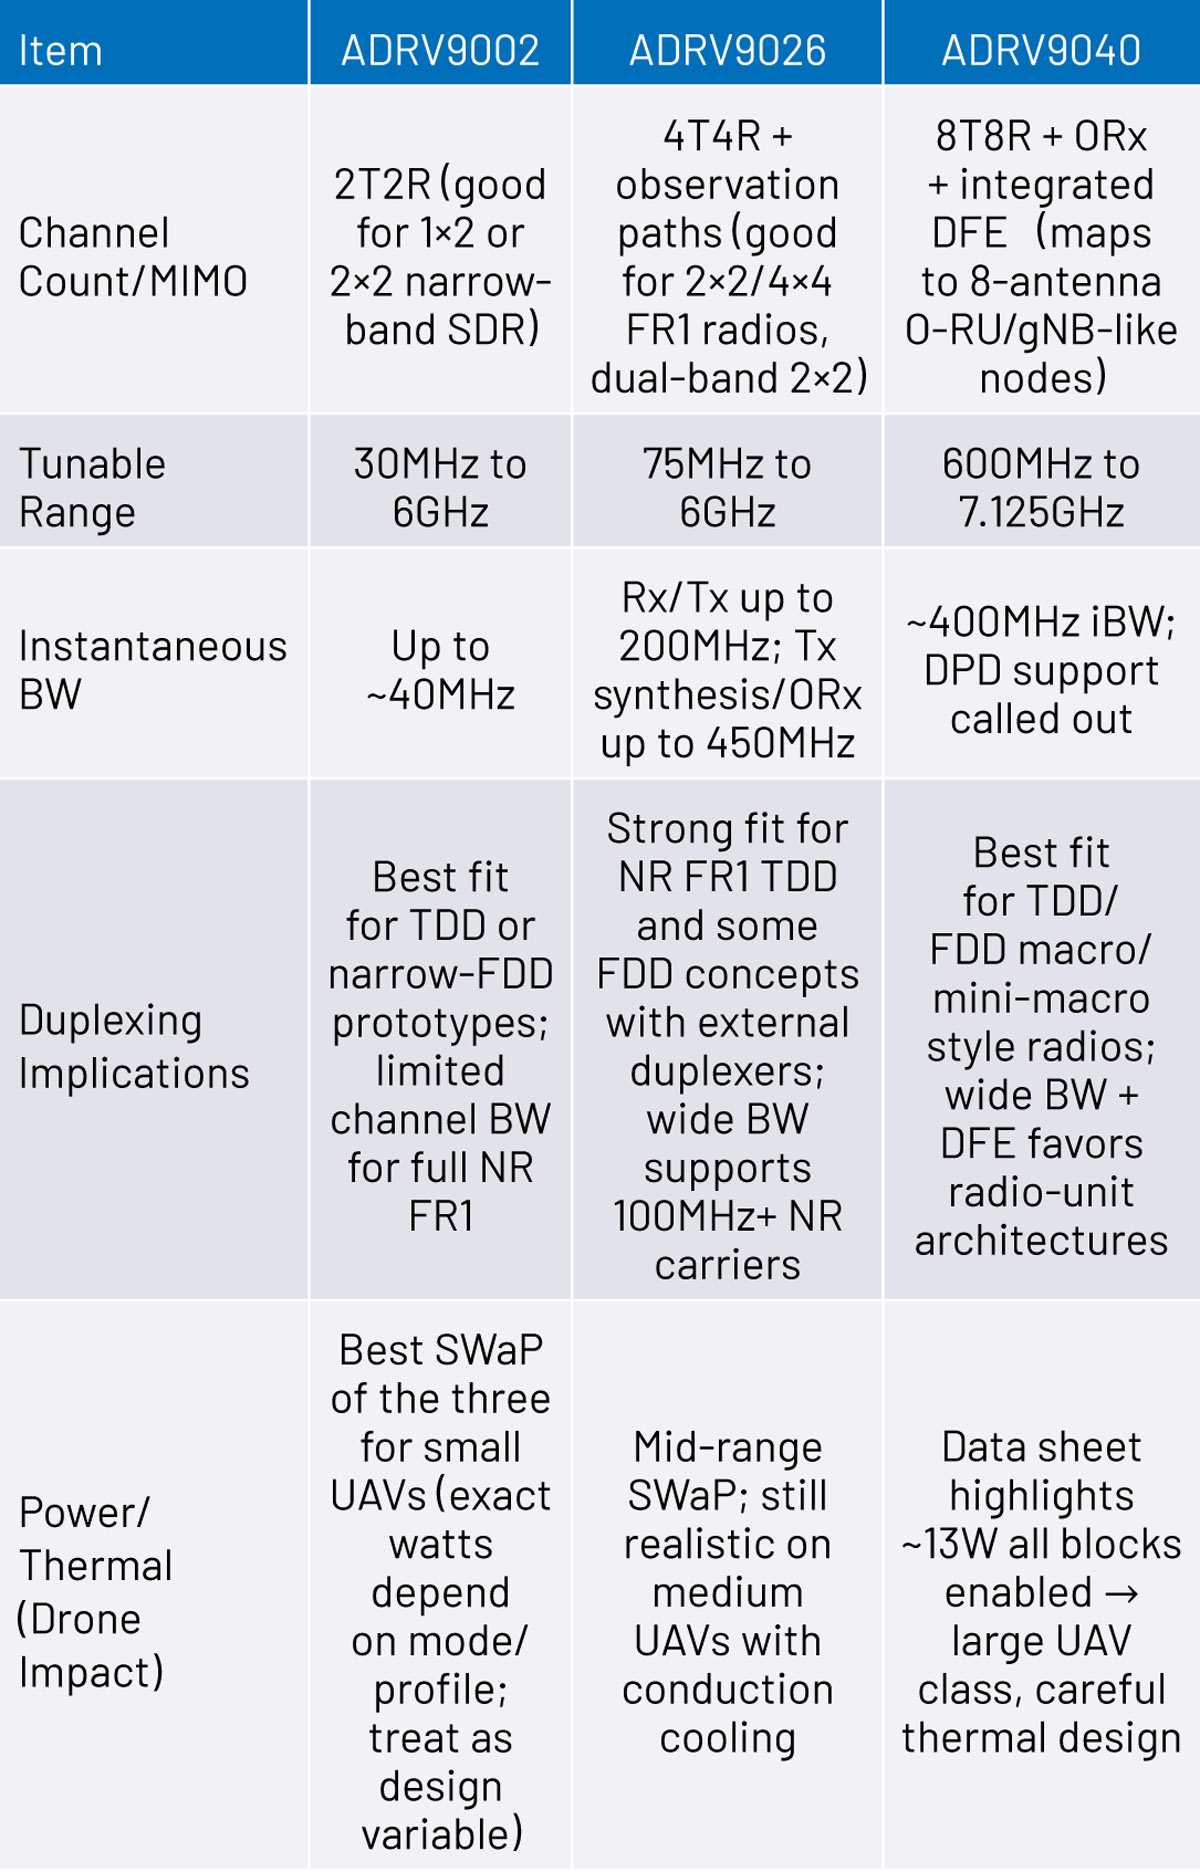
Układ ADRV9040 jest przeznaczony do zastosowań w powietrznych stacjach bazowych nowej generacji (typu gNB) lub prywatnych węzłach 5G. Zazwyczaj wymaga jednak większych bezzałogowych statków powietrznych ze względu na wyższe wymagania dotyczące mocy i rozpraszania ciepła. W tabeli 2 przedstawiono porównanie wymienionych transceiverów RF, ze szczególnym uwzględnieniem wymagań istotnych dla bezzałogowych statków powietrznych.
Tabela 2. Ogólne porównanie układów ADRV9002, ADRV9026 i ADRV9040 pod kątem zastosowań w bezzałogowych statkach powietrznych
Architektura systemu drona/UAV wraz ze wszystkimi podsystemami
Architektura drona (UAV) łączy trzy kluczowe systemy funkcjonalne. Opiera się na niezawodnych układach sensorycznych, odpornej na zakłócenia komunikacji oraz solidnym systemie zarządzania zasilaniem. Kluczowe parametry pracy zapewniają przy tym układy scalone firmy ADI. Moduł IMU ADIS16501 dostarcza dane inercyjne o niskim poziomie szumów i wysokiej stabilności biasu. Tworzy tym samym niezawodną podstawę dla rozszerzonego filtra Kalmana (EKF) podczas fuzji danych z systemów GNSS, barometru i przepływu optycznego. Ta stabilna estymacja stanu jest przekazywana do kontrolera lotu, umożliwiając realizację deterministycznych pętli sterowania i zachowań autonomicznych.
W zakresie łączności programowo definiowana infrastruktura komunikacyjna oparta na transceiverze radiowym ADRV9026, umożliwia realizację elastycznych łączy odpornych na zakłócenia. Są one przeznaczone do transmisji telemetrii, poleceń sterujących oraz obrazu wideo. Infrastruktura zapewnia ponadto szyfrowanie i dynamiczne zarządzanie widmem (spectrum agility).
W zakresie zasilania niezawodność zapewnia układ monitorowania baterii ADBMS6815 oraz balancer ogniw LTC3300-1. Zarządzają one zestawami ogniw litowo-jonowych/litowo-polimerowych o konfiguracji od 6S do 12S, zapewniając precyzyjny pomiar napięcia ogniw, ich balansowanie i ochronę. Uzyskuje się w ten sposób niezakłócone szyny zasilające dla awioniki, układów RF i napędu. Silniki bazszczotkowe (BLDC), czujniki prądu oraz czujniki Halla zamykają pętlę sterowania napędem. Czujniki ładunku i akceleratory AI działają natomiast jako równoległy potok izolowany na wypadek awarii. Warstwowe zabezpieczenia zapewniają łagodną degradację zasilania zamiast nagłej awarii o katastrofalnych skutkach. Układy ADIS16501, ADRV9026 i ADBMS6815 tworzą razem filary nawigacji, komunikacji i zasilania. Filary te pozwalają inżynierom skalować możliwości bez uszczerbku dla stabilności lub bezpieczeństwa.
Na rysunku 3 przedstawiono kompletną architekturę bezzałogowego statku powietrznego (UAV/drona). Zapewnia ona niezawodność i wydajność wymaganą do profesjonalnych operacji autonomicznych — od inspekcji przemysłowych i pomiarów geodezyjnych po misje wywiadu taktycznego, nadzoru i rozpoznania (ISR), w których awaria nie wchodzi w grę.
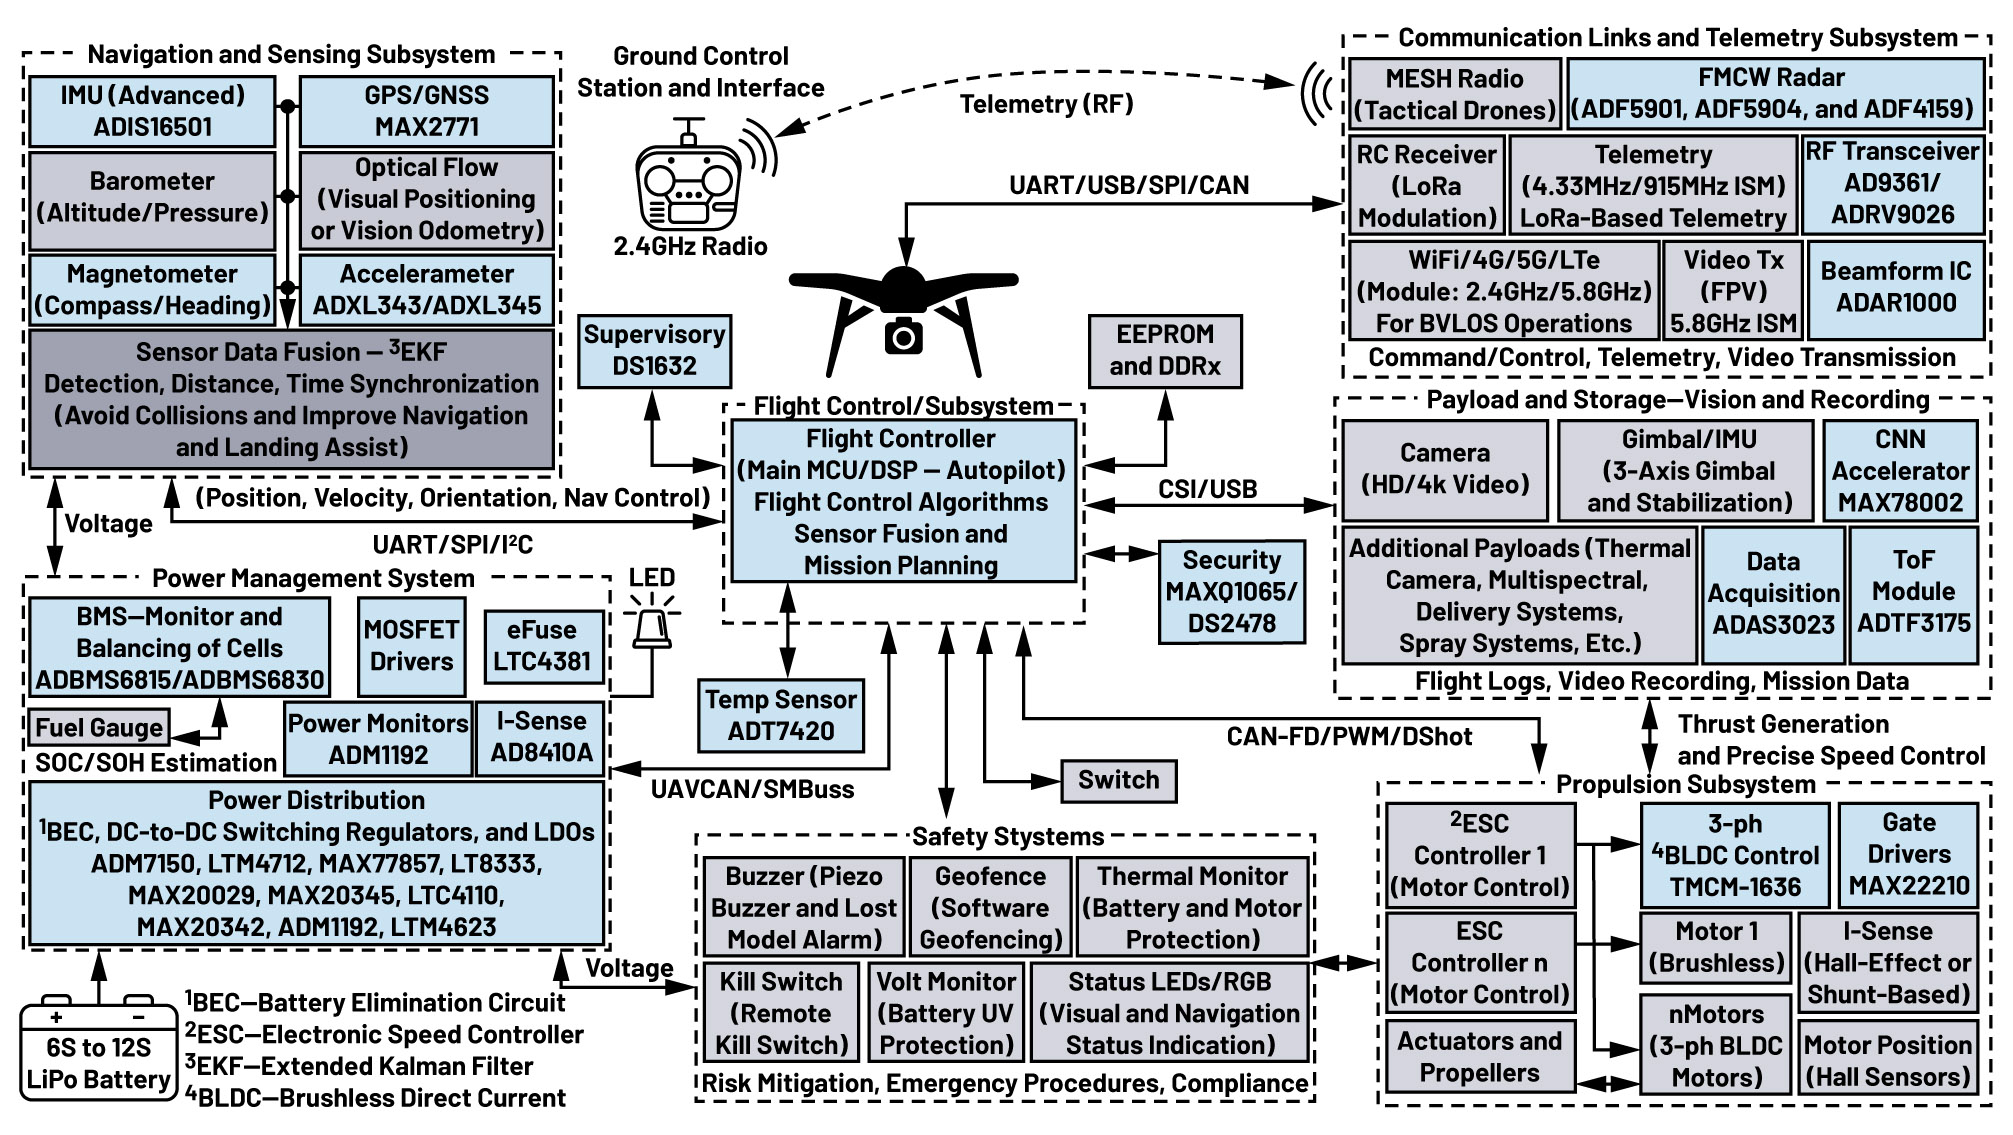
Rysunek 3. Szczegółowa architektura bezzałogowego statku powietrznego (UAV)/drona wraz ze wszystkimi podsystemami i kluczowymi gniazdami z układami ADIS16501, MAX2771, ADXL343, ADXL345, ADBMS6815, ADBMS6830, LTC4381, ADM1192, AD8410A, ADM7150, LTM4712, MAX77857, LT8333, MAX20029, MAX20345, LTC4110, MAX20342, LTM4623, DS1632, MAXQ1065, DS2478, ADT7420, ADF5901, ADF5904, ADF4159, AD9361, ADRV9026, ADAR1000, MAX78002, ADAS3023, ADTF3175, TMCM-1636 oraz MAX22210
Wnioski
Ewolucja od dronów rekreacyjnych do autonomicznych platform klasy przemysłowej nie byłą wyłącznym następstwem stopniowego ulepszania poszczególnych komponentów. Przyczyniła się do tego systemowa integracja czujników, komunikacji i zarządzania zasilaniem w spójną architekturę o krytycznym znaczeniu dla bezpieczeństwa. Jak wykazano w dwuczęściowym artykule, system zarządzania baterią to znacznie więcej niż tylko dodatkowe wyposażenie drona. Jest to kontroler o krytycznym znaczeniu dla lotu, który decyduje o czasie trwania misji, bezpieczeństwie operacyjnym i długoterminowej niezawodności floty. W połączeniu z precyzyjnymi czujnikami inercyjnymi i niezawodną komunikacją definiowaną programowo, inteligentne zarządzanie zasilaniem stanowi podstawę niezbędną do operacji BVLOS, autonomicznego podejmowania decyzji oraz spełnienia wymogów regulacyjnych.
Przedstawiona tutaj architektura systemu — oparta na module IMU ADIS16501 używanym do celów nawigacyjnych, transceiverze ADRV9026 do prowadzenia komunikacji oraz układzie ADBMS6815 do kontroli zasilania — stanowi sprawdzone podejście do tworzenia systemów bezzałogowych statków powietrznych, w których awaria jest niedopuszczalna. Nie są to odizolowane podsystemy, lecz współzależne elementy ujednoliconej platformy. Dokładne oszacowanie stanu zależy od stabilnych źródeł zasilania. Deterministyczna komunikacja wymaga przewidywalnych rezerw energii. Misje autonomiczne wymagają wiedzy w czasie rzeczywistym o pozostałym czasie lotu. Ceną zaniedbania któregokolwiek z tych filarów jest niepowodzenie misji.
Dla inżynierów projektujących profesjonalne bezzałogowe statki powietrzne nowej generacji wniosek jest jasny: do zarządzania zasilaniem należy podchodzić z taką samą rygorystycznością, jak do sterowania lotem i komunikacji. Należy inwestować w monitorowanie o wysokiej rozdzielczości i wdrażać algorytmy predykcyjne. Konieczne jest ponadto projektowanie systemów tak, aby zapewnić płynnego ograniczanie wydajności. Akumulator nie jest czarną skrzynką — jest to czujnik, kontroler i strategiczny zasób. W branży, w której czas lotu oznacza zdolność do wykonania misji, a przestoje oznaczają utratę przychodów, różnica między solidnym systemem zarządzania akumulatorem a systemem podstawowym jest taka sama, jak między platformą, która działa, a taką, która jedynie lata. W miarę jak bezzałogowe statki powietrzne przechodzą z roli narzędzi do roli infrastruktury krytycznej, zarządzanie zasilaniem pozostanie cichym czynnikiem zapewniającym niezawodność, bezpieczeństwo i autonomię.
Opracowanie: Jarosław Doliński

 Gra dronów — część 1: Jak systemy nawigacji oparte na IMU decydują o sukcesie lub porażce drona
 Projektowanie układów IC-CPD: Podstawowe wytyczne dotyczące sprzętu i oprogramowania dla urządzeń sterowania i zabezpieczeń wbudowanych w kabel ładowania
 Rewolucja w inteligentnym rolnictwie: jak czujniki inercyjne zwiększają precyzję i wydajność