

Inteligentne rolnictwo oparte na czujnikach IMU od Analog Devices
Światowe rolnictwo znajduje się w krytycznym punkcie zwrotnym. Przewiduje się, że do 2050 roku liczba ludności świata zbliży się do 10 miliardów. Będzie to wymagało zwiększenia produkcji żywności o prawie 70% [1]. Zmiany klimatyczne ograniczają powierzchnię gruntów ornych, zakłócają sezony wegetacyjne i wywierają presję na zasoby wodne. Jednocześnie nadal rośnie wpływ cywilizacji na środowisko. Wynika on z powszechnego stosowania herbicydów, nadmiernego nawożenia oraz prac polowych wymagających dużego zużycia paliwa. Niedobór siły roboczej pogłębia się, ponieważ młodsze pokolenia odchodzą z gospodarstw rolnych. Wszystkie te wyzwania razem sprawiają, że tradycyjne metody rolnicze osiągają granice swoich możliwości.
Zdjęcie poglądowe
Aby zaspokoić popyt i w zrównoważony sposób wyżywić rosnącą populację świata, przedsiębiorstwa rolnicze muszą maksymalizować plony, ograniczać marnotrawstwo i kontrolować koszty operacyjne, aby zachować dostęp do rynku. Zależy to od prowadzenia upraw w sposób bardziej inteligentny i precyzyjny.
Sprzyja temu rozwój czujników precyzyjnych, sztucznej inteligencji (AI), robotyki oraz Internetu rzeczy (IoT). Zapewnia rolnikom informacje oparte na danych. Dzięki temu inteligentne rolnictwo staje się bardziej wydajne, produktywne i opłacalne ekonomicznie.
Rosnąca popularność IMU
Inercjalne jednostki pomiarowe (IMU – Inertial Measurement Unit) mierzą przyspieszenie liniowe oraz prędkość obrotową obiektu, w którym są zamontowane. Jako kluczowy element systemów nawigacji bezwładnościowej, pozwalają na śledzenie pozycji i orientacji w przestrzeni, bez potrzeby korzystania z sygnałów zewnętrznych (takich jak GPS – Global Positioning System). Stanowią podstawę systemów rozpoznawania ruchu w rolnictwie półautonomicznym i autonomicznym, umożliwiając dokładną nawigację i sterowanie pojazdami lądowymi oraz powietrznymi. Począwszy od prowadzenia autonomicznych traktorów z centymetrową dokładnością, po stabilizację belek opryskowych dronów nad terenem upraw.
Podstawy technologii inercyjnej
Zanim czujniki IMU zaczęły sterować ciągnikami, pomagały ratować życie na autostradach. W 1991 roku firma Analog Devices, Inc. (ADI) wprowadziła na rynek pierwszy na świecie akcelerometr MEMS, przeznaczony do masowej produkcji. Zasilał systemy poduszek powietrznych, które stały się standardowym wyposażeniem samochodów na całym świecie. [2] Obecnie ADI znajduje się w czołówce technologii IMU i oferuje portfolio rozwiązań obejmujące różne branże, od rolnictwa po robotykę.
Precyzyjne jednostki IMU firmy Analog Devices współpracują z systemem GPS. Mogą nawigować i sterować pojazdami lądowymi oraz powietrznymi wzdłuż precyzyjnych tras podczas siewu, orki i oprysków. Czujniki inercyjne mogą również monitorować ruchy i zachowanie zwierząt, pomagając rolnikom śledzić stan zdrowia stada i wcześnie wykrywać problemy.
W połączeniu ze sztuczną inteligencją i akcelerometrami czujniki IMU umożliwiają również konserwację predykcyjną poprzez wykrywanie subtelnych zmian w zachowaniu maszyn, zanim dojdzie do awarii. Dzięki analizie drgań systemy te mogą wcześnie identyfikować usterki łożysk, niewyważenie i poluzowanie elementów, co pozwala ograniczyć kosztowne przestoje w kluczowych okresach siewu i zbiorów.
Jak działa IMU?
Pełni rolę „wewnętrznego ucha” maszyny. Przy pomocy akcelerometrów i żyroskopów w sposób ciągły mierzy przyspieszenie obiektu oraz prędkość obrotową w trzech osiach: przechyłu, pochylenia i odchylenia. Dzięki przetwarzaniu danych w czasie rzeczywistym, może określać pozycję, prędkość i położenie. Zapewnia wyczucie równowagi i kierunku, nie wymagające nawiązywania łączności z satelitą w celu dokładnego ustalenia własnej lokalizacji.
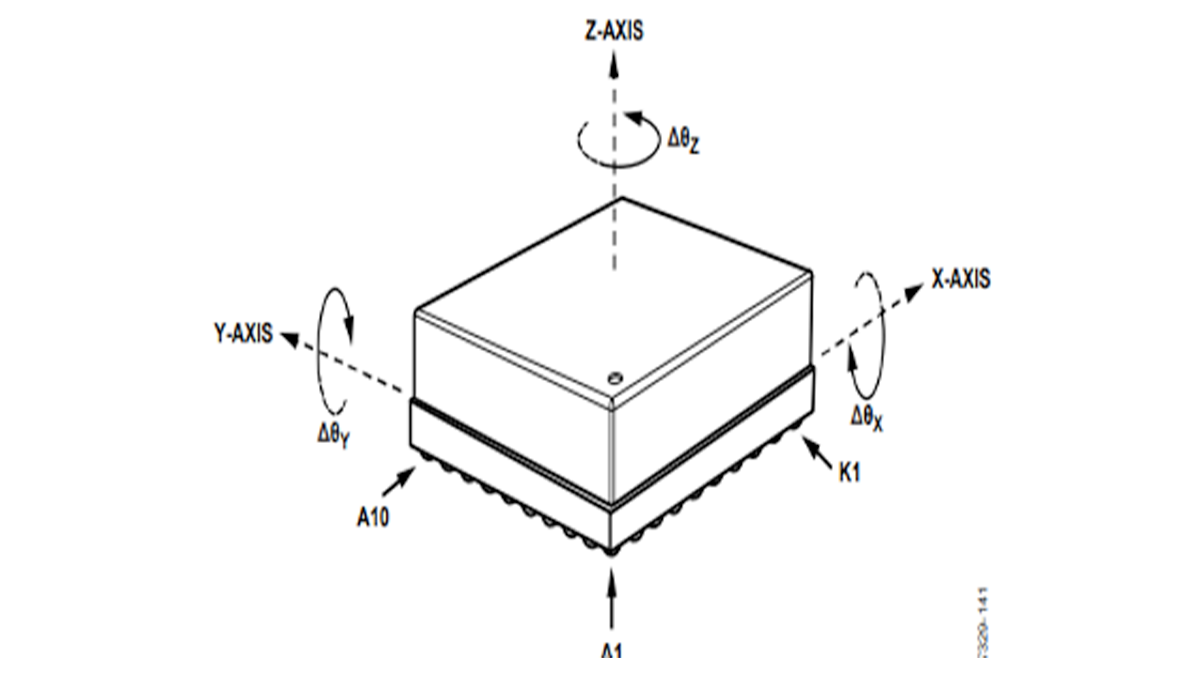
Precyzyjna nawigacja bez GPS
Nowoczesny ciągnik precyzyjny jest wyposażony w dużą antenę GNSS, która umieszczona jest w najwyższym punkcie maszyny o wysokości 2,5 do 3,5 m. Jej zadaniem jest pozycjonowanie pojazdu z dokładnością do kilkunastu centymetrów na rozległych polach. Gdy ciągnik przechyla się na wzniesieniach lub nierównym terenie, same odczyty GPS stają się niewiarygodne. IMU koryguje ten ruch, uzgadniając pozycję zgłaszaną przez antenę z rzeczywistą orientacją maszyny na ziemi. W trudnych warunkach radiowych, gdzie przerwy w zasięgu, zakłócenia i sezonowe zmiany ukształtowania terenu mogą osłabiać sygnały satelitarne, IMU wypełnia te luki, dzięki czemu ciągnik nigdy nie zbacza z trasy.
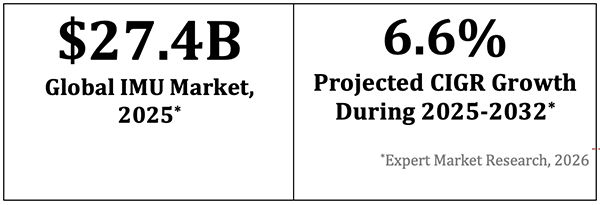
“High-Performance Inertial Measurement Unit (IMU).” MarketResearch.com, May 2026.
Nie wszystkie prace rolnicze odbywają się na otwartych polach. Sady i winnice często blokują sygnały satelitarne pasma L gęstym baldachimem drzew, a stodoły i silosy tworzą dodatkowe strefy bez zasięgu sygnału. W tych strefach pozbawionych zasięgu GPS moduł IMU nieustannie monitoruje pozycję i orientację, zapewniając nieprzerwane prowadzenie niezbędne do niezawodnej autonomii. System GNSS pozycjonuje na poziomie makro. Natomiast moduł IMU gwarantuje ciągłą, stabilną pracę, która utrzymuje maszyny rolnicze precyzyjnie na kursie.
Precyzja ograniczająca marnotrawstwo
Jednostki IMU odgrywają kluczową rolę w nowoczesnych maszynach rolniczych, które sadzą, opryskują, uprawiają glebę i zbierają plony z powtarzalnością na poziomie centymetrów. Precyzja ta kumuluje się z upływem czasu: gdy podczas siewu rejestrowane jest położenie każdego ziarna, maszyny mogą później powrócić, aby nawozić w każdym konkretnym miejscu, co ogranicza zużycie środków chemicznych.
Jednym z najwyraźniejszych przykładów jest opryskiwanie o zmiennej dawce. Kamery i czujniki identyfikują chwasty, uprawy oraz różnice w stanie zdrowotnym roślin w czasie rzeczywistym, podczas gdy system GPS, czujniki IMU i oprogramowanie sterujące dostosowują ustawienia poszczególnych dysz opryskowych na bieżąco. Rezultatem jest bardziej precyzyjne stosowanie herbicydów, pestycydów i składników odżywczych, co obniża koszty, zmniejsza wpływ na środowisko i minimalizuje przedostawanie się nadmiaru środków chemicznych do łańcucha pokarmowego.
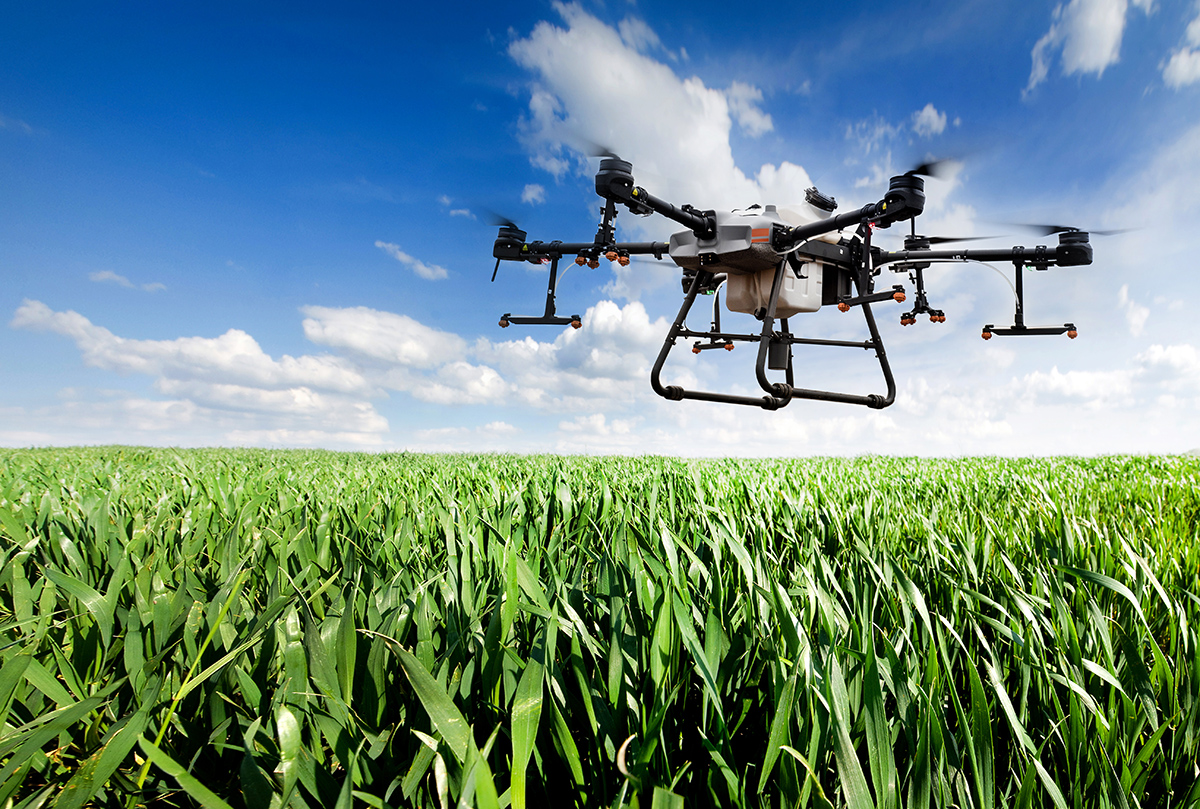
Zdjęcie poglądowe
Weryfikacja w środowisku rolniczym
Ciągniki, maszyny rolnicze i bezzałogowe statki powietrzne (UAV) generują ciągłe wibracje, nagłe wstrząsy oraz duże wahania temperatury. Z czasem mogą one obniżać dokładność nawigacji. Od uruchamiania sprzętu o zimnym świcie po szczytowe temperatury w południe, inercjalne jednostki pomiarowe muszą zachowywać kalibrację i powtarzalność, podczas gdy sprzęt pracuje nieprzerwanie przez długie dni siewu i zbiorów.
Analog Devices opracował architekturę opartą na zasadzie „fusion-first”, która traktuje IMU nie jako samodzielny czujnik, ale jako część większego systemu. Chodzi tu o pozycjonowanie, nawigację i pomiar czasu (PNT), integrujące pomiary inercyjne z systemami GNSS i pokładowymi systemami sterowania. To podejście oparte na fuzji czujników umożliwia:
- Ciągłe prowadzenie maszyny podczas przerw w działaniu GNSS lub w warunkach pogorszonej jakości sygnału satelitarnego;
- Dokładne oszacowanie przechyłu, pochylenia i odchylenia w celu wyrównania wysięgnika, sterowania osprzętem i kompensacji nachylenia terenu;
- Aktualizacje prędkości i kursu zapewniające płynniejsze prowadzenie maszyny;
- Szybszą inicjalizację i konwergencję, co maksymalizuje produktywny czas pracy w terenie.
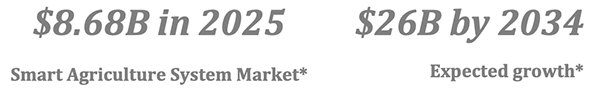
“Smart Agriculture System Market Growth Analysis, Dynamics, Key Players and Innovations, Outlook and Forecast 2026-2034.” Intelmarket Research, February 2026.
Drony: precyzja w powietrzu
Drony rolnicze stają się nieodzownymi narzędziami w rolnictwie precyzyjnym. Wyposażone w czujniki podczerwieni i wielospektralne, potrafią w ciągu zaledwie kilku godzin przeprowadzać przeglądy upraw, wykrywać choroby, monitorować nawadnianie. Jak również oceniać potencjał plonów na obszarach o powierzchni tysięcy akrów. Sercem każdego drona rolniczego jest moduł IMU, który współpracuje z systemem GPS w celu nawigacji. Jednocześnie stabilizuje statek powietrzny w obliczu zmiennych wiatrów, wibracji i pogorszonych warunków odbioru sygnału satelitarnego.
W miarę jak drony stają się coraz mniejsze, lżejsze i bardziej podatne na wibracje, wydajność IMU nabiera jeszcze większego znaczenia. Jakość analizy rolniczej opartej na sztucznej inteligencji zależy od stabilnych, dokładnie georeferencjonowanych obrazów. Obejmuje identyfikację stresu roślin, wczesne wykrywanie chorób lub wykrywanie luk w nawadnianiu przed utratą plonów. Gdy drony operują w pobliżu gęstych koron drzew lub na nierównym terenie, gdzie sygnały GNSS ulegają osłabieniu, nawigacja inercyjna utrzymuje stabilność przechyłu i pochylenia. Ponadto wygładza zmiany wysokości oraz zapewnia niezawodne śledzenie ruchu, gwarantując zarówno bezpieczny lot, jak i wiarygodne dane.
Aby sprostać tym wymaganiom, firma Analog Devices opracowała układ ADIS16607. IMU został zaprojektowany z myślą o precyzyjnych systemach działających w trudnych warunkach. Umożliwia sterowanie awioniką oraz optyczną stabilizację obrazu dla kamer i radarów. Dostępny jest w kompaktowej, gotowej do integracji obudowie, przeznaczonej dla platform wbudowanych.
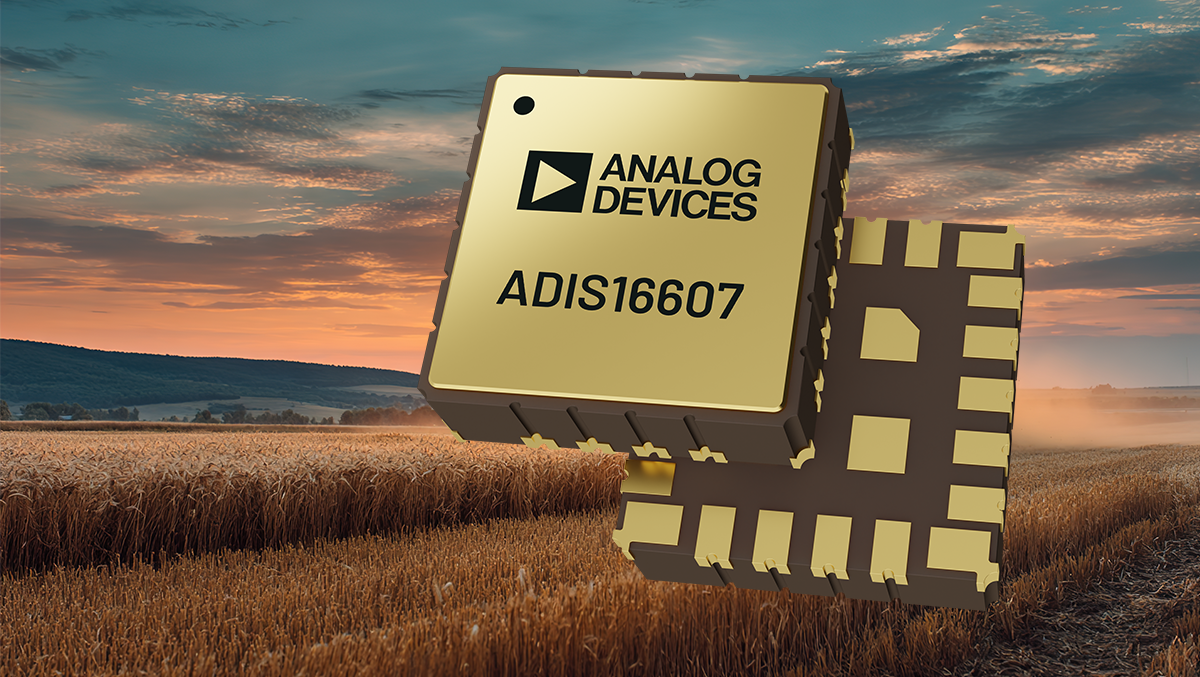
Źródło: ADI
Autonomia na dużą skalę
Te same możliwości IMU, które dziś rewolucjonizują rolnictwo, okazują się również kluczowe w zastosowaniach przemysłowych. Wszędzie tam, gdzie systemy autonomiczne muszą działać niezawodnie w trudnych warunkach.
- W magazynach roboty sterowane za pomocą czujników inercyjnych zwiększają wydajność łańcucha dostaw od źródła aż po półkę sklepową.
- W portach na całym świecie systemy wyposażone w IMU przemieszczają kontenery z większą prędkością i większą precyzją.
- W górnictwie czujniki inercyjne dostarczają dane dotyczące orientacji i ruchu. Są niezbędne dla pojazdów autonomicznych działających w podziemnych środowiskach, gdzie nie ma zasięgu GPS.
Źródło: Analog Devices
[1] “Global Agriculture Towards 2050.” Food and Agriculture Organization of the United Nations, October 2009.
[2] “The Fundamentals of Analog Devices’ Revolutionary MEMS Switch Technology.” Analog Devices, Inc.

 Moduł inercyjny Würth Elektronik dla robotyki i dronów w ofercie Mouser Electronics
 Gra dronów — część 1: Jak systemy nawigacji oparte na IMU decydują o sukcesie lub porażce drona
 NeuroNavi Systems – spin-off PW – krytyczne technologie rakietowe i autonomiczny system nawigacji bez GPS