

KAmod CAN-TXRX – moduł magistrali CAN2.0 i CAN-FD
Magistrala CAN to standardowy interfejs w komunikacji pomiędzy elementami systemów w motoryzacji, takich jak sterowniki silników, hamulce, poduszki powietrzne, itp. CAN cechuje się dużą odpornością na zakłócenia, prostotą okablowania, niezawodnością i przewidywalnością działania. Świetnie sprawdza się w motoryzacji, robotyce, automatyce przemysłowej, lotnictwie oraz innych tego typu dziedzinach.
CAN ma topologię magistrali
Do przesyłania informacji służą dwa sygnały: CAN High (CANH) oraz CAN Low (CANL). Najpopularniejszym medium transmisyjnym dla CAN jest dwużyłowy kabel elektryczny. Na obu końcach magistrali linie kabla połączone są rezystorem terminującym o oporności 120W, co zapewnia niewrażliwość magistrali na odbicia sygnału.
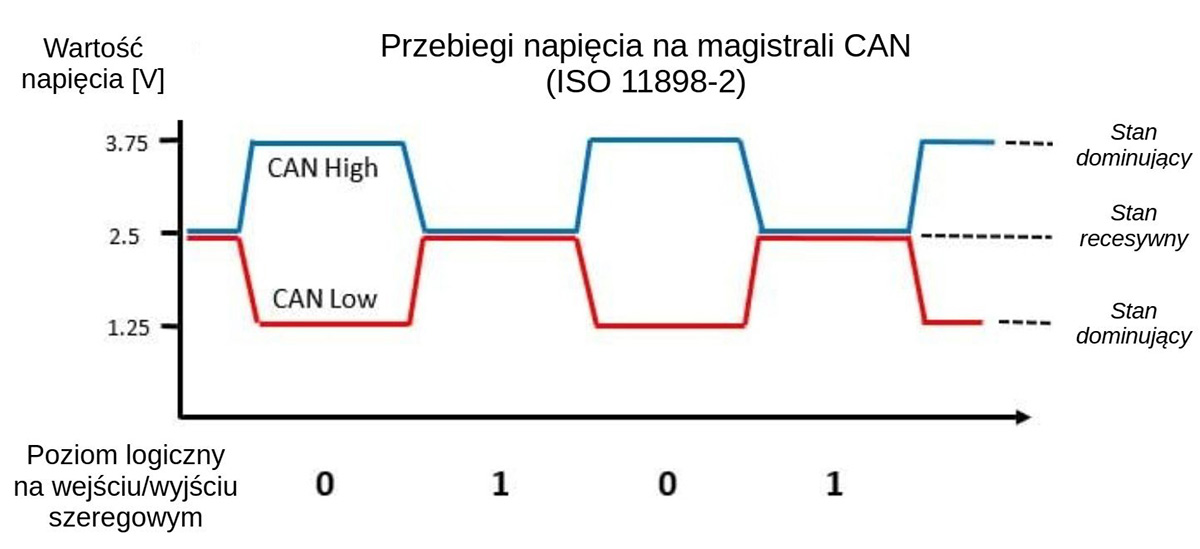
Rys. 1. Przebiegi napięć na magistrali CAN
W sieci CAN można przesyłać dane z prędkością do 1 Mb/s. Taką wartość prędkości można uzyskać tylko na długości magistrali do 40 metrów. Można wydłużyć drogę transmisji kosztem szybkości przesyłu danych, nawet do 10 km przy transmisji 5 kb/s.
Więcej o standardzie CAN przeczytasz w artykule: Interfejs komunikacyjny CAN: podstawy
CAN‑FD to rozszerzona wersja klasycznego CAN, zaprojektowana po to, żeby magistrala mogła przenosić dużo więcej danych i robić to szybciej, bez zmiany całej infrastruktury w pojazdach czy maszynach. W FD zwiększono maksymalny rozmiar ramki danych z 8 do 64 bajtów, prędkość do 8 Mb/s zachowując kompatybilność z CAN2.0, a także mechanizmy, dzięki którym transmisja jest elastyczna i bardziej odporna na błędy. Standard powstał po to, aby obsłużyć nowoczesne urządzenia motoryzacyjne, takie jak LIDAR, systemy ADAS, BMS , które produkują duże ilości danych.
Moduł KAmod CAN-TXRX
Na rynku istnieje wiele modułów umożliwiających współpracę płytki mikrokontrolerowej z magistralą CAN. W artykule przedstawię moduł KAmodCAN-TXRX – transceiver CAN obsługujący standardy CAN2.0 oraz CAN-FD, dzięki któremu można wygodnie podłączyć do Arduino, Raspberry Pi, STM32 Nucleo bądź innych popularnych płytek rozwojowych.
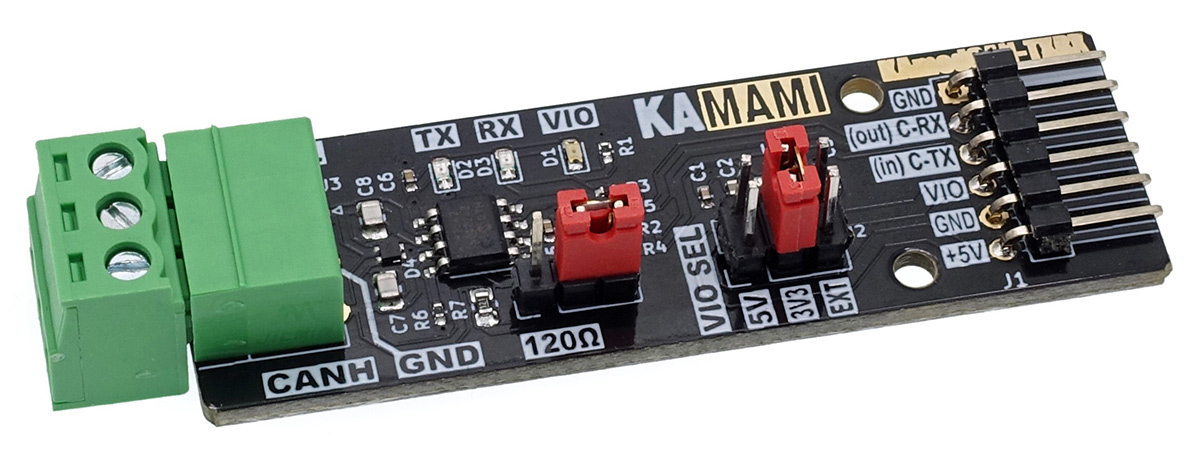
Rys. 2. Moduł KAmod CAN-TXRX
Sercem płytki jest układ MCP2542FD firmy Microchip
Jest zgodny ze standardami CAN2.0 oraz CAN-FD. Transceiver może pracować z przepływnością danych do 8 Mb/s. Spełnia też wymagania transmisji powyżej 2 Mb/s w zakresie kompatybilności elektromagnetycznej (EMC) oraz odporności na ładunki elektryczne (ESD). Producent zadbał o skrócenie opóźnień, co pozwala wydłużyć magistralę bez strat prędkości przesyłania.
Porty magistrali wyprowadzono na klasyczne złącze szpilkowe 2,54 mm. Do 6 szpilek podłączono zasilanie układu, porty C-RX i C-TX, a więc wyjście i wejście danych CAN, a także sygnał VIO, który określa napięcie logiczne magistrali. To napięcie może przyjmować wartość z zakresu 1,7…5 V, co umożliwia bezpieczną współpracę z wieloma systemami, takimi jak Arduino, Raspberry, STM32 czy SoMLabs.
Warto zauważyć, że KAmod CAN-TXRX nie jest kontrolerem magistrali CAN i nie formuje odpowiednich ramek danych zgodnych ze standardem CAN. Dane w odpowiednim formacie muszą trafić na wejście szeregowe modułu z układu sterującego.
Pinout złącza J1:
- GND – masa,
- C-RX – wyjście szeregowe danych CAN,
- C-TX – wejście szeregowe danych CAN,
- VIO – wejście zasilania określające poziom napięcia na liniach C-RX i C-TX,
- GND – masa,
- +5V – wejście zasilania 5 V/100 mA.
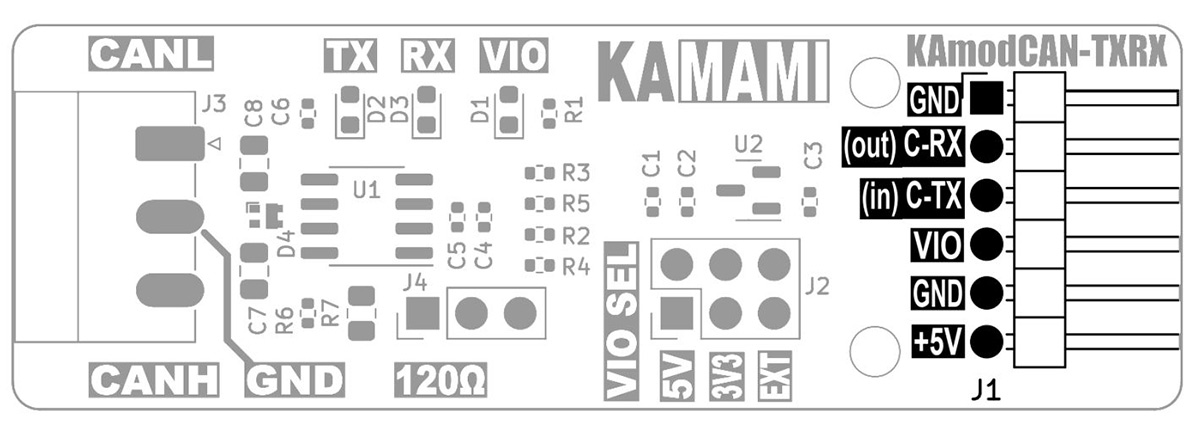
Rys. 3. Schemat modułu KAmod CAN-TXRX z zaznaczonym złączem sterującym
Płytka umożliwia wybór napięcia logicznego na magistrali CAN
Za pomocą zworki na złączu J2 można wybrać jedną z trzech opcji – 5 V, 3,3 V dostarczanego z wbudowanego stabilizatora napięcia lub EXT, czyli napięcie z zakresu 1,7…5 V, dostarczane do pinu VIO złącza sterującego.
Złącze J3 pozwala na dołączenie systemu do magistrali CAN. Zawiera piny CANL, CANH oraz GND czyli masę całego systemu. Sygnał GND powinien być dołączony do wspólnej masy zasilania urządzeń połączonych magistralą CAN. Przewody można dołączyć do wlutowanego złącza Phoenix MC 3,81 mm lub do złącza śrubowego przez przejściówkę dołączoną w pudełku z KAmod CAN-TXRX.
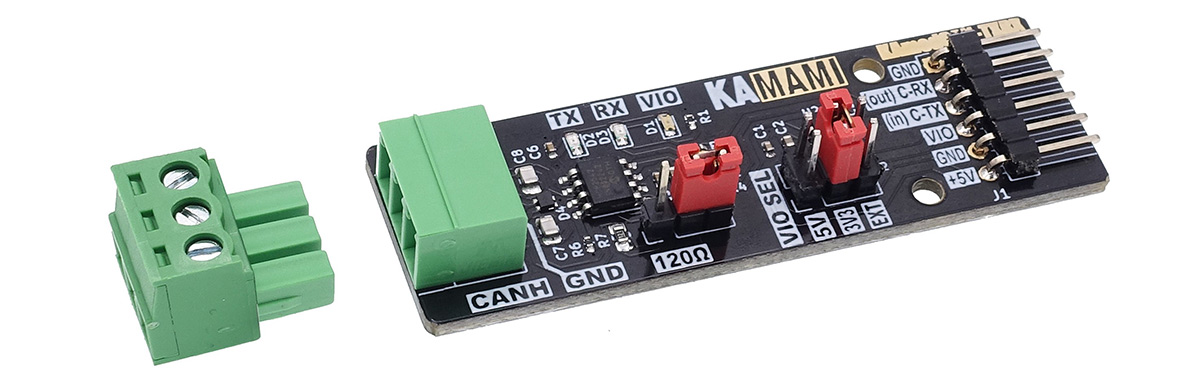
Rys. 4. Moduł KAmod CAN-TXRX z przejściówką na złącze śrubowe
Magistrala CAN wymaga dołączenia na obu końcach rezystora terminującego 120W. Omawiany moduł daje taką opcję. Wystarczy ustawić w odpowiednią pozycję zworkę na złączu J4. Zworka w pozycji 120W oznacza, że pomiędzy liniami CANL i CANH zostanie dołączony rezystor terminujący magistrali.
Podstawowe parametry modułu
- Transceiver magistrali CAN, kompatybilny z CAN2.0 oraz CAN FD,
- Bazuje na układzie MCP2542FD,
- Komunikacja poprzez interfejs szeregowy z sygnałami RX oraz TX,
- Poziom napięcia interfejsu szeregowego można ustawić w zakresie 1,7…5 V,
- Dodatkowe wejście VIO określające poziom napięcia interfejsu szeregowego,
- Prędkość komunikacji (bitrate): 14,4 kbps…8 Mbps,
- Zasilanie 5 V, 100 mA,
- Dołączany rezystor terminujący 120 Ω,
- Diody LED sygnalizujące poprawne zasilanie oraz komunikację,
- Linie magistrali CAN dołączane poprzez złącze Phoenix MC 3,81 mm,
- Wymiary płytki 61 x 20 mm, wysokość ok. 12 mm.
Więcej informacji na temat płytki znajdziesz na stronie wiki KamamiLabs. Producent umieścił tam szczegółową dokumentację płytki, wraz z precyzyjnym opisem każdej opcji oraz elementów modułu.
Zastosowanie
Moduł KAmod CAN-TXRX pozwala na komunikację z magistralą CAN przez płytkę bazową, taką jak Arduino czy STM32. Pozwala zaprojektować urządzenie, takie jak czujnik, sterownik czy logger danych. Umożliwia integrację z instalacją samochodową, a więc sterowanie modułami, odczytywanie ramek czy też inżynierię wsteczną na podstawie otrzymanych danych. CAN jest też standardem w robotyce, sterownikach silników czy lotnictwie, a więc można też wykorzystać go w tych dziedzinach. Działa też w maszynach CNC, sterownikach PLC oraz innych systemach przemysłowych. Można go zastosować zarówno w prototypach, jak i w gotowych urządzeniach sterujących.
Podsumowanie
Moduł KAmod CAN-TXRX to transceiver CAN. Pozwala wysyłać na tę magistralę ramki zgodnie z warstwą fizyczną interfejsu. Umożliwia łatwe dołączenie interfejsu do projektów opartych o takie platformy jak Arduino, STM32, Raspberry Pi czy SoMLabs. Daje możliwość zbudowania własnego urządzenia CAN, takiego jak czujnik, logger danych czy sterownik. Pozwala na konstruowanie projektów w takich dziedzinach, jak automotive, robotyka, przemysłowe systemy sterowania i wiele innych.
Moduł KAmod CAN-TXRX jest dostępny w ofercie sklepu Kamami.pl
 KAmodRPI5 REL+POW: wielofunkcyjny moduł dla Raspberry Pi 5
 KAmod ProtoSupply – Uniwersalny zasilacz do płytek stykowych
 KAmod RPI5-Proto – Płytka prototypowa do testowania układów dla Raspberry Pi 5
 KAmod BMP390 – moduł z precyzyjnym czujnikiem ciśnienia i temperatury Bosch Sensortec BMP390